Objectifs du Projet
Mode Asservissement de Vitesse
Dans la carte STM32, la consigne de vitesse est représentée par la variable potentiometre_pysim
Une consigne positive correspond à un sens de rotation, une consigne négative à un autre sens de rotation.
Objectif 1 : Mode Allers-Retours avec la table linéaire, Nombre de cycles infinis
La consigne de vitesse doit être saisie dans l’IHM, et transmise via modbus au variateur de vitesse STM32.
Objectif 2 : Mode Allers-Retours avec la table linéaire, Nombre de cycles définis
On ajoute un mode de fonctionnement, la sélection du mode doit se faire dans l’IHM.
Le nombre de cycles, ainsi que la vitesse de consigne doivent être saisis dans l’IHM.
Mode Asservissement de Position
La fonction quadEncoder_GetIndex() permet de retourner le nombre de tours mesurés, soit une image de la position ( la fonction quadEncoder_GetPos32() est une alternative plus précise, mais qui implique des valeurs beaucoup plus grandes ).
On ajoute au variateur de vitesse la possibilité de réaliser un asservissement de position linéaire, selon le schéma suivant :
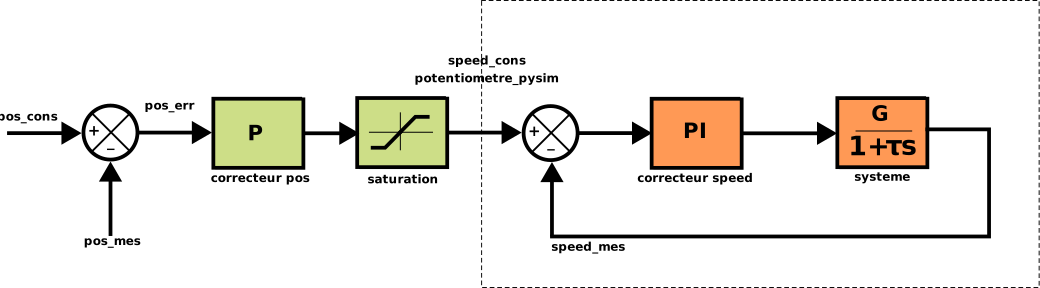
Il faudra donc :
- Saisir dans l’ihm une position de consigne pos_mes
- Déplacer la table linéaire pour se positionner à l’une des extrémités ( homing )
- Faire savoir à la STM32 qu’on passe en mode asservissement de position.
- Se déplacer jusqu’à la position demandée
REMARQUE : le calcul de l’erreur de position pos_err doit également considérer la position initiale relevée à l’issue du homing.